碰撞体形状
初级 设计师
每个可碰撞体都应该有一个定义其形状的碰撞体。你可以通过 Property Grid 来设置它们。
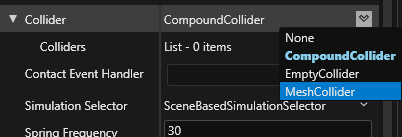
空(Empty)
空碰撞体不会与其他对象碰撞,它们主要用于通过约束锚定刚体。
复合(Compound)
复合碰撞体是由一堆更基本的形状组成的形状,其中大多数不言自明,而 凸包(Convex Hull) 在下面有更详细的章节描述。
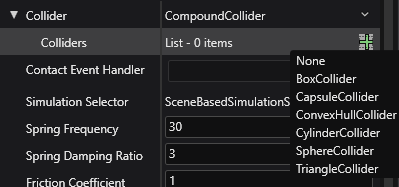
这些单独的基本形状可以相互交叉,并且不必与它们所附着的模型完全匹配。每个形状都有额外的属性,包括大小、方向、偏移等。
网格(Meshes)
网格碰撞体使用 3D 模型作为碰撞形状本身。它们比复合碰撞体慢得多,只在构建复合碰撞体得不偿失时才使用。
Warning
切勿将网格碰撞体用于刚体可碰撞体,只将它们用于静态体;它们的速度太慢,无法用作刚体。如果你确实需要比基本形状更复杂的形状,请改用凸包。
凸包(Convex Hulls)
凸包是包络另一个形状的凸形状。例如,埃菲尔铁塔的凸包将是一个足够大、可以容纳整座塔而没有任何部分突出的金字塔。
凸形状更容易进行碰撞测试、模拟和求交,与它们的网格对应物相比,减少了物理引擎需要处理的计算负载。
创建凸包
在 Asset View 面板中,点击添加资源按钮,悬停在 Physics-Bepu 选项上并选择 Convex hull
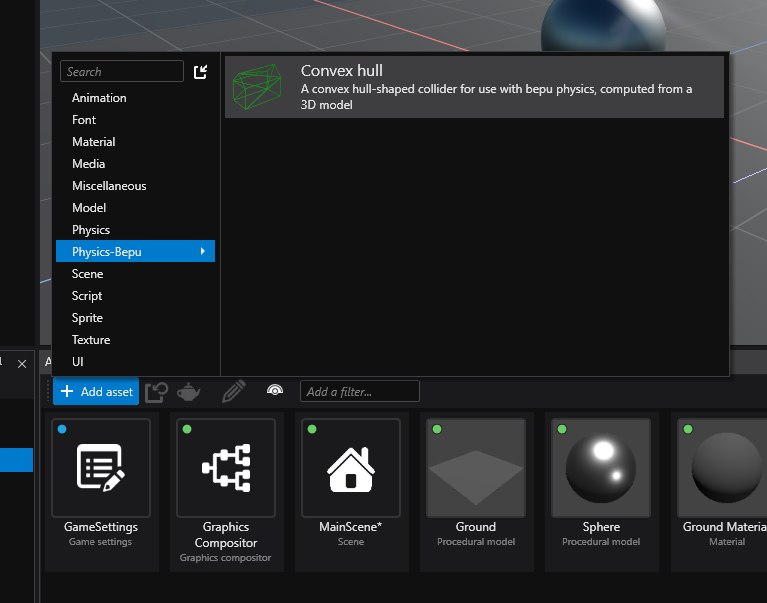
将打开一个新窗口,提示你选择一个模型资源,选择你要用来创建此凸包的资源并点击 Ok。
现在你可以将这个新凸包添加到你的某个可碰撞体中。
在
Colliders旁边,点击 (添加)并选择
ConvexHullCollider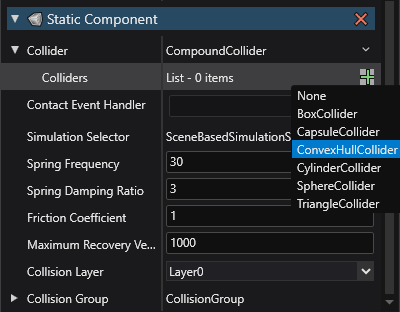
通过点击手形图标,将
Hull属性设置为你新创建的凸包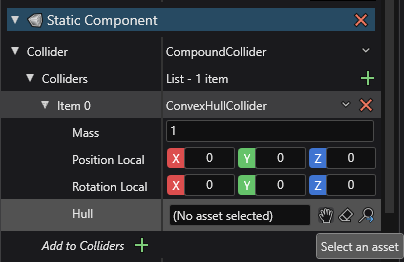
性能注意事项
以下内容摘自 Bepu 的文档中的相关片段
尽可能使用简单的形状。球体和胶囊体最快,其次是盒体、圆柱体,最后是凸包。虽然圆柱体和凸包从绝对意义上说并不慢,但它们可能比球体和胶囊体慢一个数量级。
虽然你不应该过分害怕圆柱体和凸包(它们仍然相当快),但简单形状很难被超越。
如果需要使用凸包,请使用近似该形状所需的最少顶点数。凸包碰撞检测的成本与它们的复杂度成正比。
如果你真的、绝对需要一个可移动的网格,尤其是一个需要与其他网格碰撞的网格,请花些时间确认你真的、绝对、确实需要它且没有其他选择,然后改用简单形状的复合碰撞体。
好吧,也许你确实真的非常需要一个真正的可移动网格。请将三角形的数量保持在近似所需形状的最小值,并尽量使三角形的大小相当均匀。细长的三角形可能会导致巨大且低效的包围盒。静态网格遵循相同的优化准则。当你遇到与无限薄的单面三角形互不碰撞相关的行为问题以及相当糟糕的性能时,不要感到惊讶。